
رادار، لیدار و دوربین سه خانواده اصلی حسگرهای ادراکی در خودروهای هوشمند هستند. هر سه به خودرو کمک میکنند محیط را ببیند، اما نوع داده، دقت، محدودیت و نقش آنها یکسان نیست. رادار فاصله و سرعت نسبی را با امواج رادیویی اندازه میگیرد، لیدار با پالسهای لیزر نقشهای سهبعدی از اطراف میسازد و دوربین اطلاعات بصری مانند رنگ، بافت، نوشته و شکل اشیا را ثبت میکند. بنابراین پرسش درست این نیست که کدام حسگر همیشه بهتر است؛ باید دید برای یک وظیفه مشخص، در یک وضعیت جوی و با سطح ایمنی موردنیاز، کدام ترکیب اطلاعات قابلاعتمادتری فراهم میکند.
این مقاله فقط بر تفاوت حسگرها تمرکز دارد. برای شناخت قابلیتهایی مانند ترمز اضطراری، حفظ خودرو میان خطوط و کروز تطبیقی، راهنمای سیستمهای کمکراننده یا ADAS را بخوانید. همچنین برای درک پردازش تصویر و تشخیص شیء، مقاله بینایی ماشین مکمل مناسبی است. مرزبندی این موضوع مهم است: حسگر داده خام میسازد، در حالی که سامانه کمکراننده از آن داده برای هشدار یا کنترل خودرو استفاده میکند.
خلاصه تفاوت رادار، لیدار و دوربین
اینفوگرافیک مقایسه حسگرهای خودرو
| معیار | رادار | لیدار | دوربین |
|---|---|---|---|
| نوع داده | فاصله و سرعت نسبی | ابرنقاط سهبعدی و فاصله دقیق | رنگ، بافت، شکل و نوشته |
| نقطه قوت | پایداری مناسب در تاریکی و بسیاری از شرایط جوی | هندسه و عمق دقیق محیط | شناخت علائم، خطوط و نوع اشیا |
| محدودیت شاخص | جزئیات معنایی و زاویهای کمتر | هزینه، آلودگی سطح و شرایط جوی سخت | نور نامناسب، خیرگی و مه |
| کاربرد رایج | کروز تطبیقی و هشدار برخورد | نقشه سهبعدی و مکانیابی دقیق | تشخیص خط، تابلو و چراغ راهنمایی |
نتیجه: هیچ ستون برنده مطلق نیست. طراحی ایمن معمولاً از همپوشانی تواناییها و کنترل متقابل خطاها استفاده میکند.
رادار خودرو چگونه کار میکند؟
رادار موج رادیویی را ارسال میکند و بازتاب آن را از اجسام دریافت میکند. زمان رفتوبرگشت موج برای برآورد فاصله به کار میرود و تغییر فرکانس بازتاب، سرعت نسبی جسم را نشان میدهد. این ویژگی باعث میشود رادار در اندازهگیری سرعت خودروی جلویی بسیار مفید باشد. داده رادار معمولاً مجموعهای از نقاط هدف همراه با فاصله، زاویه تقریبی، شدت بازتاب و سرعت است؛ تصویری شبیه عکس تولید نمیکند.
طول برد و میدان دید به طراحی حسگر وابسته است. رادار دوربرد برای رصد مسیر جلو و رادارهای برد کوتاه یا گوشهای برای نقاط کور و ترافیک جانبی استفاده میشوند. فلز معمولاً بازتاب قوی دارد، اما شکل، زاویه سطح و مواد جسم بر بازتاب اثر میگذارند. به همین علت نرمافزار باید نقاط مزاحم، انعکاس چندمسیره و اشیای ثابت کنار جاده را از اهداف واقعی جدا کند.
مزایا و محدودیتهای رادار
رادار به نور محیط وابسته نیست و شب همان اصل اندازهگیری روز را دارد. باران یا مه میتواند کیفیت را کاهش دهد، اما رادار در بسیاری از شرایط نامساعد از دوربین پایدارتر باقی میماند. اندازهگیری مستقیم سرعت نسبی نیز مزیتی کلیدی است؛ سامانه لازم نیست حرکت را فقط از مقایسه چند فریم تصویری حدس بزند. این توانایی برای حفظ فاصله، هشدار برخورد و پایش نقاط کور ارزش زیادی دارد.
در مقابل، رادار معمولاً جزئیات ظاهری کافی برای خواندن تابلو، تشخیص رنگ چراغ یا تمایز دقیق یک کیسه پلاستیکی از مانع خطرناک ندارد. وضوح زاویهای بعضی رادارها پایینتر از دوربین و لیدار است و بازتابهای پیچیده ممکن است هدف خیالی ایجاد کنند. نسلهای جدید تصویربرداری راداری این ضعف را کاهش میدهند، اما باز هم ماهیت داده با عکس یا ابرنقاط لیدار متفاوت است.
لیدار خودرو چگونه محیط را اندازه میگیرد؟
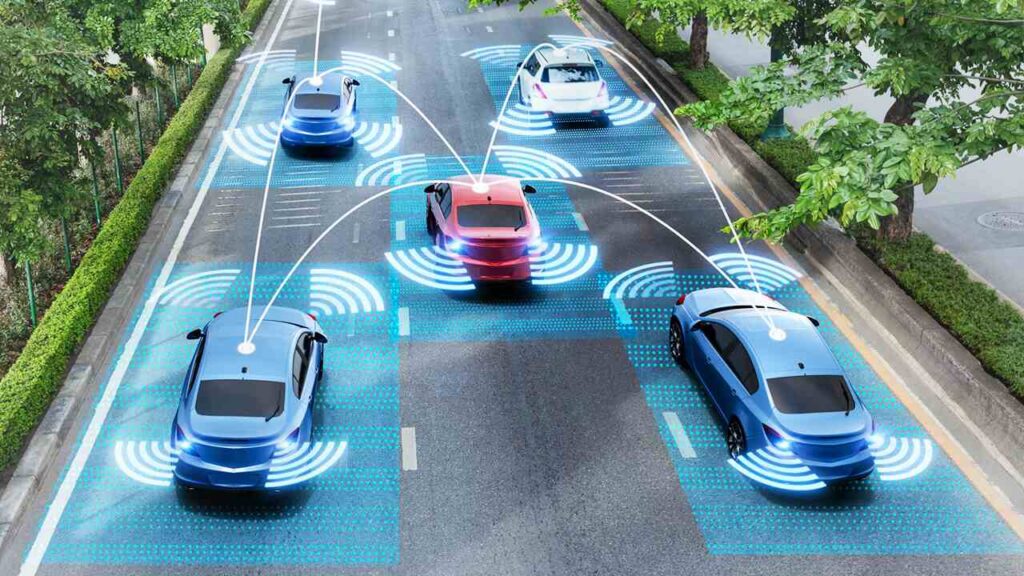
لیدار پالسهای نور لیزر را به محیط میفرستد و زمان بازگشت آنها را اندازه میگیرد. با تکرار این فرایند در جهات مختلف، مجموعه بزرگی از نقاط سهبعدی شکل میگیرد که به آن ابرنقاط میگویند. هر نقطه موقعیت تقریبی بخشی از سطح یک جسم را نشان میدهد. نتیجه، نقشهای هندسی از خودروها، عابران، جدول خیابان و موانع اطراف است.
این حسگر برای برآورد عمق به بافت تصویر وابسته نیست. حتی اگر یک دیوار رنگ یکنواخت داشته باشد، لیدار میتواند فاصله نقاط سطح آن را اندازه بگیرد. تراکم نقاط، برد، نرخ پیمایش و میدان دید میان مدلها تفاوت دارد. لیدار چرخان، حالت جامد و طرحهای ترکیبی هرکدام ملاحظات مکانیکی، هزینهای و نصب خاص خود را دارند؛ بنابراین نام «لیدار» بهتنهایی کیفیت یک سامانه را مشخص نمیکند.
مزایا و محدودیتهای لیدار
مزیت اصلی لیدار، هندسه سهبعدی صریح است. نرمافزار میتواند شکل سطح، ارتفاع مانع و فضای آزاد را از ابرنقاط استخراج کند. این داده برای ساخت نقشه محلی، تشخیص لبه مسیر و کنترل فاصله با اشیا سودمند است. در توسعه خودروهای خودران، لیدار همچنین میتواند مرجعی برای ارزیابی یا آموزش سامانههای ادراکی دیگر باشد.
با این حال، باران شدید، مه، برف، گردوغبار یا کثیفی روی پوشش حسگر میتواند پالسها را پراکنده یا مسدود کند. سطوح بسیار بازتابنده یا بسیار تیره نیز چالش ایجاد میکنند. هزینه، بستهبندی روی بدنه، گرمشدن، نظافت و دوام قطعات از ملاحظات مهندسی هستند. ابرنقاط هم بهتنهایی معنای صحنه را کامل بیان نمیکند؛ برای تشخیص نوشته تابلو یا رنگ چراغ، داده دوربین مناسبتر است.
دوربین خودرو چه چیزی میبیند؟
دوربین نور مرئی را روی حسگر تصویر ثبت میکند و تصویری متراکم از صحنه میسازد. مزیت آن حجم بالای اطلاعات معنایی است: خطکشی خیابان، رنگ چراغ، شکل تابلو، وضعیت دست عابر و نوع وسیله نقلیه در تصویر دیده میشود. الگوریتمهای بینایی رایانهای این پیکسلها را به کلاس، مرز، مسیر حرکت و نشانههای قابلاستفاده تبدیل میکنند.
دوربین تکچشمی میتواند عمق را با نشانههای پرسپکتیو، اندازه آشنا و مدلهای یادگیری تخمین بزند؛ دوربین استریو از اختلاف میان دو تصویر برای محاسبه عمق استفاده میکند. با این حال فاصله بهصورت مستقیم و مستقل از تفسیر تصویر اندازهگیری نمیشود. کیفیت لنز، گستره دینامیکی، نوردهی، تمیزی شیشه و جای نصب همگی بر نتیجه اثر دارند.
مزایا و محدودیتهای دوربین
دوربین نسبت به مقدار اطلاعاتی که تولید میکند معمولاً کمحجم و اقتصادی است. علائم راهنمایی، خط مسیر، چراغ ترمز و رنگ چراغ تقاطع را فقط با اطلاعات بصری میتوان با جزئیات فهمید. تصاویر برای انسان نیز قابلبازبینیاند و هنگام توسعه، مهندس میتواند صحنه خطا را مشاهده کند. این حسگر پایه بسیاری از کاربردهای تشخیص خط و طبقهبندی اشیاست.
ضعف دوربین وابستگی به نور و شفافیت مسیر اپتیکی است. تابش مستقیم خورشید، سایه تند، تاریکی، مه، برف و قطره روی لنز میتواند کنتراست را کاهش دهد یا بخشی از تصویر را بپوشاند. یک تصویر دوبعدی گاهی درباره فاصله یا اندازه واقعی جسم ابهام دارد. سامانه باید افت کیفیت را تشخیص دهد و در صورت نبود اطمینان، قابلیت خودکار را محدود کند.
مقایسه دقت فاصله و سرعت
برای سرعت نسبی، رادار به دلیل استفاده از اثر دوپلر دادهای مستقیم و کاربردی میدهد. لیدار نیز با مقایسه فاصله در نمونههای متوالی میتواند حرکت را محاسبه کند، اما نرخ نمونهبرداری و تطبیق نقاط اهمیت دارد. دوربین حرکت را از جابهجایی تصویر یا مدلهای یادگیری استنباط میکند و نتیجه به کالیبراسیون و کیفیت مشاهده وابسته است.
در فاصله و هندسه، لیدار معمولاً جزئیات سهبعدی غنیتری ارائه میکند. رادار برای فاصله طولی بسیار مفید است، ولی جای دقیق لبه جسم ممکن است مبهمتر باشد. دوربین عمق را با استریو یا تخمین نرمافزاری میسازد. واژه «دقت» باید همراه با برد، زاویه، نوع جسم و شرایط محیط سنجیده شود؛ یک عدد تبلیغاتی بدون شرایط آزمون مقایسه معتبری نیست.
عملکرد حسگرها در شب و آبوهوای نامناسب
رادار برای کار به روشنایی نیاز ندارد و در شب مزیت طبیعی دارد. لیدار نیز منبع نور خودش را دارد، هرچند نور محیط و بازتاب سطح میتواند بر گیرنده اثر بگذارد. دوربین مرئی در تاریکی به چراغ خودرو، روشنایی خیابان یا حساسیت بالای حسگر متکی است. دوربین حرارتی خانواده دیگری است و نباید توانایی آن را به دوربین معمولی نسبت داد.
هیچ حسگری در تمام آبوهوا مصون نیست. قطره و برف میتوانند سطح دوربین یا لیدار را بپوشانند؛ ذرات معلق پالس لیدار را پراکنده میکنند و بارش شدید روی رادار نیز اثر دارد. طراحی خوب علاوه بر انتخاب حسگر، گرمکن، شوینده، تشخیص انسداد و راهبرد کاهش قابلیت دارد. پیام صریح به راننده هنگام محدودشدن دید حسگر بخشی از ایمنی است.
ادغام حسگرها چرا ضروری است؟
ادغام حسگر یعنی دادههای رادار، لیدار، دوربین و اطلاعات حرکت خودرو در یک مدل مشترک ترکیب شوند. دوربین ممکن است شیئی را عابر تشخیص دهد، رادار سرعت نزدیکشدن آن را گزارش کند و لیدار مرز سهبعدی را روشن کند. اگر این دادهها از نظر زمان و مختصات هماهنگ باشند، سامانه تصویری کاملتر از صحنه میسازد.
ادغام فقط جمعکردن خروجیها نیست. نرمافزار باید عدمقطعیت هر اندازهگیری، تأخیر، نرخ نمونهبرداری و احتمال خطا را در نظر بگیرد. تعارض دادهها نیز مهم است: اگر دوربین شیئی ببیند اما رادار آن را تأیید نکند، تصمیم باید بر پایه زمینه و سطح خطر گرفته شود، نه یک قانون ساده. برای آشنایی با لایه تصمیمگیری، مقاله هوش مصنوعی در خودرو را ببینید.
کالیبراسیون و همزمانی دادهها
مکان و زاویه هر حسگر نسبت به بدنه باید دقیق شناخته شود. ضربه، تعمیر سپر، تعویض شیشه یا تغییر ارتفاع خودرو ممکن است کالیبراسیون را برهم بزند. خطای زاویه کوچک در فاصله زیاد به جابهجایی قابلتوجه هدف تبدیل میشود. به همین دلیل پس از بعضی تعمیرات، کالیبراسیون ایستا یا پویا طبق دستور سازنده ضروری است.
همزمانی زمانی نیز حیاتی است. خودرویی که با سرعت حرکت میکند در چند ده میلیثانیه موقعیتش تغییر میکند؛ اگر تصویر دوربین و نقطه رادار متعلق به لحظههای متفاوت باشند، تطبیق اشتباه میشود. مهر زمانی دقیق و جبران حرکت خودرو از زیرساختهای نامرئی اما مهم ادراک هستند.
کاربرد هر حسگر در قابلیتهای رانندگی
کروز تطبیقی معمولاً از اندازهگیری فاصله و سرعت رادار بهره میبرد و دوربین به تشخیص مسیر و نوع هدف کمک میکند. حفظ حرکت میان خطوط بیشتر به دوربین متکی است، زیرا خطکشی یک نشانه بصری است. هشدار نقطه کور از رادارهای گوشهای استفاده میکند. لیدار در پلتفرمهایی که به نقشه سهبعدی دقیق و پوشش پیرامونی نیاز دارند نقش برجستهتری دارد.
نام یک قابلیت نشان نمیدهد دقیقاً چه حسگرهایی در آن خودرو نصب شده است. دو خودرو با عنوان مشابه ممکن است برد، میدان دید، نرمافزار و محدودیتهای متفاوتی داشته باشند. دفترچه خودرو، پیامهای پشت آمپر و شرایط فعالشدن قابلیت باید معیار استفاده باشند. سامانه کمکراننده جای توجه راننده را نمیگیرد مگر سازنده صریحاً سطح و شرایط دیگری را تأیید کرده باشد.
چگونه یک مجموعه حسگر را ارزیابی کنیم؟
در ارزیابی، ابتدا سناریو را مشخص کنید: بزرگراه، شهر، پارکینگ، شب، باران یا مسیر بدون خطکشی. سپس بپرسید هر حسگر چه ناحیهای را میپوشاند، چگونه انسداد را تشخیص میدهد و در خرابی چه واکنشی نشان میدهد. تعداد حسگر بهتنهایی معیار کیفیت نیست؛ محل نصب، میدان دید، افزونگی، توان پردازش و اعتبارسنجی نرمافزار اهمیت بیشتری دارد.
به محدودیتهای اعلامشده توجه کنید. ادعای برد بدون ذکر نوع هدف و آبوهوا کامل نیست. کیفیت داده باید در برابر هدفهای کوچک، عابر، موتورسیکلت، پیچ جاده و تابش خورشید سنجیده شود. در خرید خودرو، تجربه آزمون مستقل و توضیحات دفترچه از عبارتهای مبهم بازاریابی قابلاعتمادتر است.
نگهداری حسگرهای خودرو
تمیزی سطح دوربین، پنجره لیدار و پوشش رادار بر عملکرد اثر دارد. گل، یخ، برچسب یا تجهیزات جانبی نباید مقابل حسگر قرار گیرد. شستوشو باید مطابق توصیه سازنده انجام شود تا پوشش اپتیکی یا آببندی آسیب نبیند. پیام «حسگر مسدود است» را نباید نادیده گرفت؛ تا رفع مانع، بعضی قابلیتها قابل اتکا نیستند.
پس از تصادف، تعویض سپر، شیشه جلو، آینه یا قطعات تعلیق، نیاز به بازبینی کالیبراسیون وجود دارد. این کار باید با ابزار و هدفهای کالیبراسیون مناسب انجام شود. پاککردن خطا بدون تنظیم هندسی، عملکرد درست را تضمین نمیکند. ثبت وضعیت پیش و پس از تعمیر برای ایمنی و عیبیابی بعدی مفید است.
آیا خودرو فقط با دوربین یا فقط با لیدار ایمن است؟
پاسخ به سطح خودکارسازی، محیط عملیاتی و کیفیت کل سامانه بستگی دارد. یک معماری ممکن است با دوربینهای متعدد و نرمافزار پیشرفته طراحی شود و معماری دیگر از لیدار و رادار برای افزونگی بهره ببرد. نبود یک نوع حسگر بهخودیخود اثبات ضعف نیست، همانطور که افزودن حسگر بیشتر تضمین ایمنی نیست.
معیار اصلی، عملکرد معتبر در سناریوهای تعریفشده و رفتار امن هنگام خروج از محدوده است. سامانه باید بداند چه زمانی نمیتواند ببیند و واکنش محافظهکارانه نشان دهد. افزونگی واقعی زمانی شکل میگیرد که خطای مشترک همه کانالها را همزمان از کار نیندازد و مسیر جایگزین برای تشخیص خطر وجود داشته باشد.
جمعبندی
رادار برای فاصله و سرعت نسبی، لیدار برای هندسه سهبعدی و دوربین برای معنای بصری صحنه نقاط قوت متمایز دارند. رادار در تاریکی و بسیاری از شرایط جوی مقاوم است اما جزئیات معنایی کمتری میدهد. لیدار عمق دقیق فراهم میکند ولی هزینه، آلودگی و پراکندگی نور چالشاند. دوربین رنگ، تابلو و خط را میفهمد اما به نور و وضوح تصویر وابسته است.
در یک خودروی هوشمند قابلاعتماد، کیفیت ادراک حاصل زنجیره کامل حسگر، کالیبراسیون، همزمانی، ادغام داده، تشخیص خرابی و تصمیمگیری است. هنگام مقایسه خودروها به جای شمارش حسگرها، سناریوی استفاده، محدودیت اعلامشده و واکنش سامانه در شرایط سخت را بررسی کنید. این نگاه نشان میدهد چرا رادار، لیدار و دوربین رقیب مطلق نیستند؛ آنها ابزارهایی مکمل برای ساختن برداشت دقیقتر و ایمنتر از جادهاند.